博客
一定程度上,每个人都清楚自动驾驶普及是大势所趋,但我们也不能忽视自动驾驶可能给我们社会交通状况带来的冲击,这种冲击包括了更加严重的交通压力,汽车耐久性不堪重负以及汽车行业彻底的重塑。自动驾驶并不是百利而无一害。
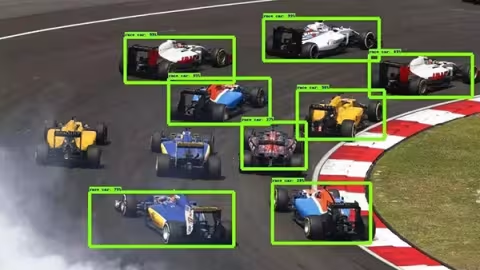
广义的“图像跟踪”技术,是指通过某种方式(如图像识别、红外、超声波等)将摄像头中拍摄到的物体进行定位,并指挥摄像头对该物体进行跟踪,让该物体一直被保持在摄像头视野范围内。狭义的“图像跟踪”技术就是我们日常所常谈到的,通过“图像识别”的方式来进行跟踪和拍摄。
光栅化是将一个图元转变为一个二维图像的过程。二维图像上每个点都包含了颜色、深度和纹理数据。将该点和相关信息叫做一个片元(fragment)。光栅化的目的,是找出一个几何单元(比如三角形)所覆盖的像素。

深度学习的一个显著成功应用是嵌入,这是一种将离散变量表示为连续向量的方法。这项技术已经有了实际的应用,其中有在机器翻译中使用词嵌入和类别变量中使用实体嵌入。
Opaque:用于渲染所有不透明的物体;Cutout:作用:用于渲染有镂空的物体;Transparent:用于渲染有透明效果的物体;Fade:用于渲染实现物体的渐隐和渐现。
为了在计算机显示器上渲染出接近现实世界的场景图片,就得通过适当的模型来进行计算,辐射度理论模型就是其中一种,该模型是以能量守恒物理定律为基础建立的,观察前辈们提出的各种理论模型可发现,要想模拟现实世界,只能是以现实世界客观规律为出发点,才会得到想要模拟的目标。
很多10年前的虚拟现实装备,他们基本是平面显示器,或者将产生的画面投影到一个弧形甚至是球形屏幕上;或者在这些屏幕上叠加左右眼分别的图像,从而产生更加立体的效果。而这类装置往往很大型,也很昂贵。而近几年发展起来的VR头戴显示器,则达到了更好的使用效果:更好的沉浸感和更便宜的价格。这种VR眼镜 能够达到更好的沉浸感的原理是什么呢?
10折交叉验证:英文名是10-fold cross-validation,用来测试算法的准确性。是常用的测试方法。将数据集分成10份。轮流将其中的9份作为训练数据,1分作为测试数据,进行试验。每次试验都会得出相应的正确率(或差错率)。10次的结果的正确率(或差错率)的平均值作为对算法精度的估计,一般还需要进行多次10折交叉验证,在求其平均值,对算法的准确性进行估计。
在条件随机场CRF(一)中我们总结了CRF的模型,主要是linear-CRF的模型原理。本文就继续讨论linear-CRF需要解决的三个问题:评估,学习和解码。这三个问题和HMM是非常类似的,本文关注于第一个问题:评估。第二个和第三个问题会在下一篇总结。
许多消费者认为只有当无人驾驶做到「绝对安全」时才能被广泛应用,甚至进入法律。关于这一点,之前有文章已经提到,无人驾驶更切合实际的标准应该是比人类驾驶水平足够优秀即可,因为无人驾驶不可能做到「绝对安全」。
数字图像处理技术的研究与开发对数学基础的要求很高,一些不断涌现的新方法中,眼花缭乱的数学推导令很多期待深入研究的人望而却步。图像处理研究中所需的数学原理基础,主要涉及微积分、向量分析、场论、泛函分析、偏微分方程、复变函数、变分法等。
作为备受瞩目的下一代移动通信网络,全球围绕5G的测试、布局与谈判不断升温。而与之相关的竞争也越发白热化,公司间的竞争、城市间的竞争、国家前的竞争,5G背负着太多的使命和期待。
lightmode为forwardbase、forawardadd的pass内,_WorldSpaceLightPos0只会含有pixel光源,在forwardbase pass内,只有场景中存在rendermode为important的pixel平行光时,才会含有有效的_WorldSpaceLightPos0和_LightColor0的组合......
Batch_size参数的作用:决定了下降的方向......对于新手而言,在GPU内存足够的情况下,结合样本大小,可以尝试batch_size为8,16,32,64等。
在卷积神经网络中,我们经常会碰到池化操作,而池化层往往在卷积层后面,通过池化来降低卷积层输出的特征向量,同时改善结果(不易出现过拟合)。图像具有一种"静态性"的属性,这也就意味着在一个图像区域有用的特征极有可能在另一个区域同样适用。
当用均值滤波器降低图像噪声的时候,会带来图像模糊的副作用。我们当然希望看到的是清晰图像。那么,清晰图像和模糊图像之间的差别在哪里呢?从逻辑上考虑,图像模糊是因为图像中物体的轮廓不明显,轮廓边缘灰度变化不强烈,层次感不强造成的,那么反过来考虑,轮廓边缘灰度变化明显些,层次感强些是不是图像就更清晰些呢。