博客
IDC于近日发布了《中国人工智能软件及应用市场研究报告-2020》,报告显示:中国人工智能产业化应用在过去5年间已经取得显著的成效,呈现出无可比拟的规模与速度。
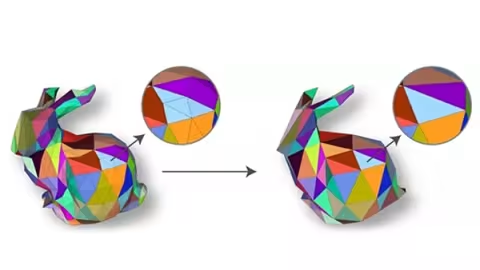
清华大学 Jittor 团队提出了一种基于细分结构的网格卷积网络 SubdivNet。该方法首先将输入网格进行重网格化(remesh),构造细分结构,得到一般网格的多分辨率表示,并提出了直观灵活的面片卷积方法、上 / 下采样方法,并将成熟的图像网络架构迁移到三维几何学习中。
当前汽车智能化应用大部分能与之关联的是智能驾驶。实际上,真正的智能化有三大发展方向:驾驶自动化、座舱智能化、网联智能化。要实现真正的无人驾驶汽车,既需要在智能网联的帮助下,将人从动态驾驶任务中释放出来,又需要促成座舱数字化、信息化、多功能化。
Vulkan 帧缓冲区,我们在前面的章节中已经讨论了很多次framebuffers帧缓冲区,到目前为止我们配置了render pass渲染通道并希望输出一个与交换链图像格式一致的帧缓冲区,但是我们实际上还没有创建。
超分辨率重建技术(Super-Resolution)是指从观测到的低分辨率图像重建出相应的高分辨率图像。SR可分为两类:① 从多张低分辨率图像重建出高分辨率图像;② 从单张低分辨率图像重建出高分辨率图像。
和其他程序猿一样,要想做一名优秀的游戏开发者,底子不能差,算法,数据结构,语言等基础一个都不能少。当然,除了这些基本功外,还要对游戏有比较深入的理解,比如看到一个功能就能猜出或给出一个大概的实现思路。
传统电子电气领域问题,可通过功能安全解决。但随着自动驾驶技术的发展,加入了包括算法、图像识别等内容,仅保证自身无故障已经不足以满足自动驾驶对于安全的需求。由于自动驾驶系统本身的高度复杂性,导致了我们设计的功能本身就有局限性或缺陷,从而进一步导致安全事故的发生,预期功能安全试图解决的就是这些问题。
在今年的 WWDC 大会上,苹果发布了用于捕获真实世界对象的全新技术 Object Capture。Unity 一直与苹果团队进行密切合作,已将 Object Capture 引入至 Companion-to-Editor 工作流程。